AlteriomPainlessMesh v2.1.1
Easy ESP32/ESP8266 mesh networking with Alteriom IoT extensions
Loading...
Searching...
No Matches
Classes | Namespaces | Enumerations | Variables
protocol.hpp File Reference
#include <cmath>
#include <list>
#include "Arduino.h"
#include "painlessmesh/configuration.hpp"
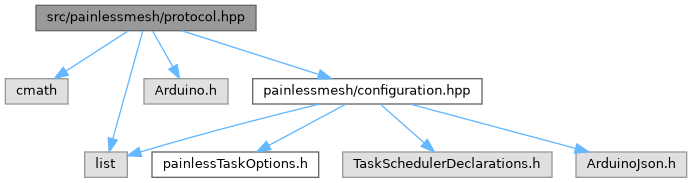
Include dependency graph for protocol.hpp:
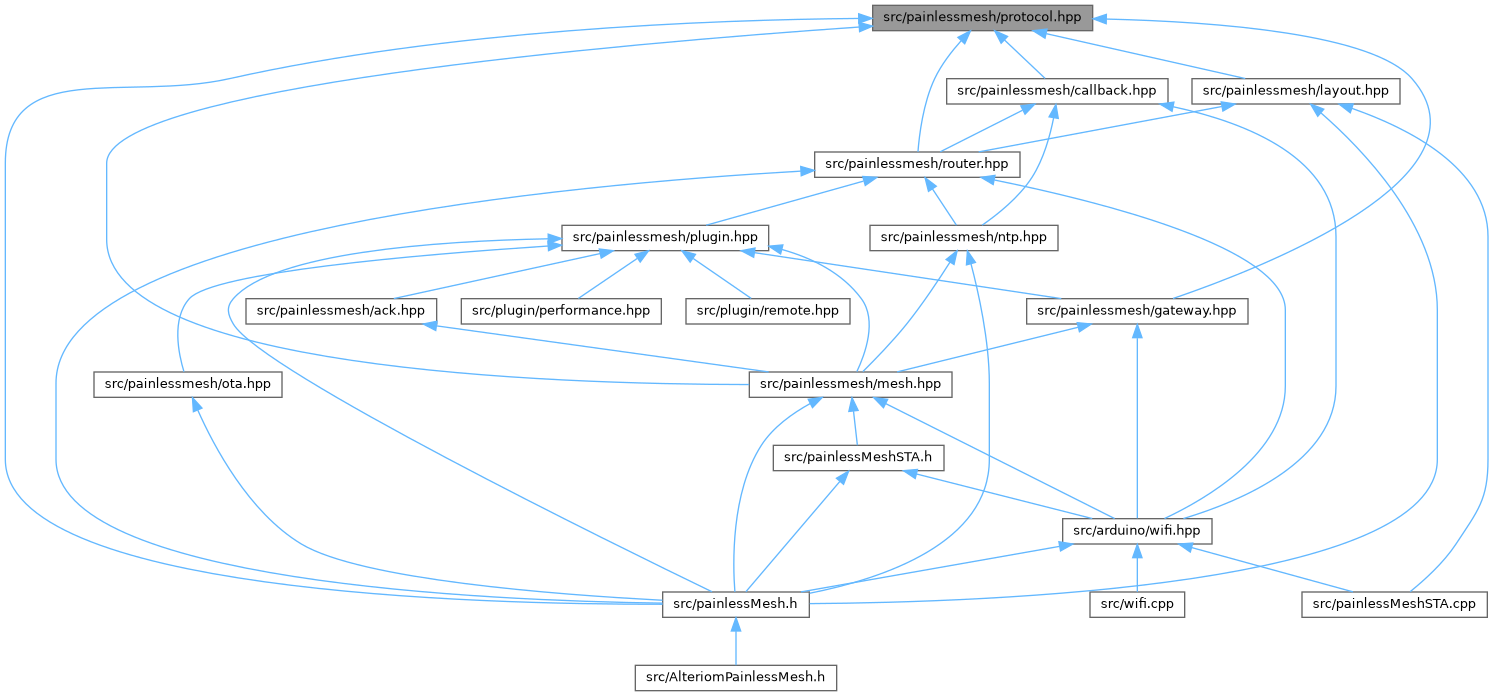
This graph shows which files directly or indirectly include this file:
Go to the source code of this file.

Classes

class  painlessmesh::protocol::PackageInterface
 
class  painlessmesh::protocol::Single
 
class  painlessmesh::protocol::Broadcast
 
class  painlessmesh::protocol::NodeTree
 
class  painlessmesh::protocol::NodeSyncRequest
 
class  painlessmesh::protocol::NodeSyncReply
 
struct  painlessmesh::protocol::time_sync_msg_t
 
class  painlessmesh::protocol::TimeSync
 
class  painlessmesh::protocol::TimeDelay
 
class  painlessmesh::protocol::Variant
 

Namespaces

namespace  painlessmesh
 
namespace  painlessmesh::router
 
namespace  painlessmesh::protocol
 

Enumerations

enum  painlessmesh::router::Type { painlessmesh::router::ROUTING_ERROR = -1 , painlessmesh::router::NEIGHBOUR , painlessmesh::router::SINGLE , painlessmesh::router::BROADCAST }
 
enum  painlessmesh::protocol::Type {
  painlessmesh::protocol::TIME_DELAY = 3 , painlessmesh::protocol::TIME_SYNC = 4 , painlessmesh::protocol::NODE_SYNC_REQUEST = 5 , painlessmesh::protocol::NODE_SYNC_REPLY = 6 ,
  painlessmesh::protocol::CONTROL = 7 , painlessmesh::protocol::BROADCAST = 8 , painlessmesh::protocol::SINGLE = 9
}
 
enum  painlessmesh::protocol::TimeType { painlessmesh::protocol::TIME_SYNC_ERROR = -1 , painlessmesh::protocol::TIME_SYNC_REQUEST , painlessmesh::protocol::TIME_REQUEST , painlessmesh::protocol::TIME_REPLY }
 

Variables

constexpr int painlessmesh::protocol::BRIDGE_STATUS = 610
 
constexpr int painlessmesh::protocol::BRIDGE_ELECTION = 611
 
constexpr int painlessmesh::protocol::BRIDGE_TAKEOVER = 612
 
constexpr int painlessmesh::protocol::BRIDGE_COORDINATION = 613
 
constexpr int painlessmesh::protocol::GATEWAY_DATA = 620
 
constexpr int painlessmesh::protocol::GATEWAY_ACK = 621
 
constexpr int painlessmesh::protocol::GATEWAY_HEARTBEAT = 622
 
constexpr int painlessmesh::protocol::MESSAGE_ACK = 630
 
constexpr uint8_t painlessmesh::protocol::PRIORITY_CRITICAL = 0
 
constexpr uint8_t painlessmesh::protocol::PRIORITY_HIGH = 1
 
constexpr uint8_t painlessmesh::protocol::PRIORITY_NORMAL = 2
 
constexpr uint8_t painlessmesh::protocol::PRIORITY_LOW = 3